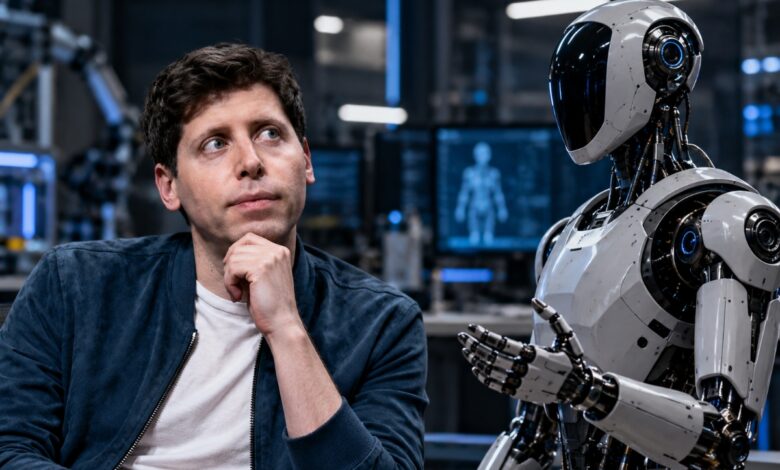
تستعد شركة OpenAI لدخول مجال الروبوتات البشرية، بهدف توسيع استخدامات الذكاء الاصطناعي خارج مجال البرمجيات والأجهزة الاستهلاكية، ويرى رئيسها التنفيذي سام ألتمان أن التحدي الأكبر لا يكمن في تصميم جسم الروبوت، بل في تطوير “عقله” القادر على فهم العالم الحقيقي واتخاذ القرارات وتنفيذ المهام بدقة.
وكشف ألتمان، خلال مشاركته في بودكاست “Sources”، أن الشركة تعتزم تطوير روبوت بشري، موضحًا أن اعتماد التصميم الشبيه بالإنسان يبدو منطقيًا لأن العالم مُصمم أساسًا ليتناسب مع البشر، من الأبواب ولوحات المفاتيح إلى الأدوات المستخدمة يوميًا.
وعندما سُئل عن إمكانية بناء الروبوت فعليًا، أجاب ألتمان باقتضاب: “سنفعل ذلك”، لكنه شدد على أن تحديد شكل الروبوت وتفاصيله المادية أقل أهمية من تطوير النظام الذكي الذي يمنحه القدرة على العمل.
نموذج أولي في 2027
ما زالت خطط OpenAI في مراحل التطوير، ولم تكشف الشركة عن التصميم النهائي للروبوت أو المهام التي سيؤديها النموذج الأولي.
وقال ألتمان لمجلة Fortune إنه يتوقع عرض نموذج تجريبي مثير للاهتمام في عام 2027، لكنه استبعد انتشار الروبوتات في الشوارع خلال السنوات القليلة المقبلة.
وتشدد هذه التصريحات على أن وصول الروبوتات البشرية إلى الاستخدام الواسع النطاق ما زال يتطلب وقتًا، خاصةً أن تطوير نموذج قادر على الحركة لا يعني بالضرورة امتلاكه المهارات اللازمة للتفاعل مع البيئة المحيطة.
“عقل” الروبوت.. التحدي التقني الأكبر
يتطلب تطوير روبوت بشري متقدم أكثر من تزويده بكاميرات وأجهزة استشعار وأطراف متحركة؛ إذ يجب أن يفهم ما تلتقطه مستشعراته، ويستوعب الأوامر، ويحدد خطوات تنفيذها، وينسق حركة أجزائه، ثم يصحح أخطاءه عند مواجهة ظروف غير متوقعة.
فعلى سبيل المثال، يحتاج الروبوت إلى تحديد موقع كوب والتعرف على مقبضه وتقدير قوة الإمساك المناسبة لرفعه دون إسقاطه أو إتلافه. وتتطلب هذه المهام تكاملًا دقيقًا بين الذكاء الاصطناعي والإدراك الحسي والتحكم الحركي.
وتستقطب OpenAI بالفعل متخصصين للعمل على هذه التحديات، وتشمل الوظائف المعلنة مجالات التحكم في الحركة، وتقدير حالة الروبوت، والتحكم في المحركات والمشغلات، وتنسيق سلوك الروبوت بالكامل، بالإضافة إلى تطوير البنية التحتية اللازمة لتدريب أنظمة الذكاء الاصطناعي المخصصة للعالم المادي.
ولدى الشركة خبرة سابقة في هذا المجال عبر مشروع Dactyl، الذي درّبت خلاله يدًا روبوتية على التعامل مع الأجسام الحقيقية باستخدام التدريب في بيئة محاكاة. وطبقت الشركة تقنيات مشابهة على مكعب روبيك، في تجربة أبرزت صعوبة نقل المهارات المكتسبة برمجيًا إلى العالم الحقيقي، إذ تفرض قوانين الفيزياء تحديات لا تستطيع المحاكاة وحدها حلها.
تطوير الجسم والمحركات لا يقل تعقيدًا
لا تتعامل OpenAI مع المكونات المادية باعتبارها جانبًا ثانويًا؛ إذ تشير إعلانات التوظيف إلى تطوير مشغلات كهروميكانيكية مخصصة تضم المحركات وأنظمة نقل الحركة وأجهزة الاستشعار وإدارة الحرارة، وليس فقط تطوير الذكاء الاصطناعي.
وتشمل خطط الشركة كذلك مجالات التصنيع وسلاسل الإمداد، وهي متطلبات أساسية لتحويل النماذج التجريبية إلى منتجات قابلة للإنتاج على نطاق واسع.
وتواجه OpenAI منافسة من شركات سبقتها إلى هذا المجال، أبرزها تسلا التي تطوّر روبوت Optimus منذ سنوات، وشركة XPENG الصينية التي استعرضت روبوتها البشري IRON وهو يغادر خط الإنتاج ذاتيًا بعد اكتمال تجميعه.
وتوضح هذه التجارب أن نجاح الروبوتات البشرية يعتمد على التنسيق بين البرمجيات والمكونات الميكانيكية، إذ يتطلب تحريك المفاصل والمحركات بصورة مستقرة وآمنة قدرًا كبيرًا من الدقة والتحكم.
الهدف: روبوتات في كل مكان
تشير إعلانات وظائف OpenAI إلى أن هدفها القصير الأجل يتمثل في تطوير روبوتات متعددة الاستخدامات تساعد العمال المهرة في بناء البنية التحتية، وتسعى الشركة على المدى الطويل إلى تطوير روبوت شخصي قادر على تنفيذ مجموعة أوسع من المهام.
ومع ذلك، لم تعلن الشركة عن موعد إطلاق تجاري، أو سعر متوقع، أو نموذج اشتراك، أو إطار محدد لحماية الخصوصية يتعلق بالروبوتات. وتكتسب هذه المسائل أهمية خاصة إذا زُوّدت الأجهزة المستقبلية بكاميرات وميكروفونات تتيح لها التحرك داخل المنازل والتعامل مع بيئات شخصية.
وتضم صفحة الوظائف لدى OpenAI حاليًا 27 فرصة عمل مرتبطة بالروبوتات، في مؤشر على حجم الموارد البشرية التي تخصصها الشركة لهذا المجال.
وتسعى OpenAI إلى نقل الذكاء الاصطناعي من الشاشات إلى العالم المادي، لكن يبقى التحدي الأساسي هو تطوير نظام يستطيع فهم البيئة المحيطة والتصرف فيها بقدرٍ عالٍ من الفاعلية، وليس مجرد بناء روبوت يشبه الإنسان في الشكل.